
Dijital Alarmlar
Dijital alarm, boolean bir değişkenin durumunu izler. Eşik yoktur; koşul doğrudan değerin kendisidir.
| Değerlendirilen sonuç | Alarm durumu |
|---|---|
true | ON — tetiklenir |
false | OFF — kapanır |
Tek bir değişken yeterli olduğu gibi, iki değişken AND/OR mantığıyla birleştirilebilir; her biri ayrıca terslenebilir.
Ortak alarm alanları (name, groupId, delay, part, isActive …) Alarm Yönetimi sayfasında listelenmiştir.
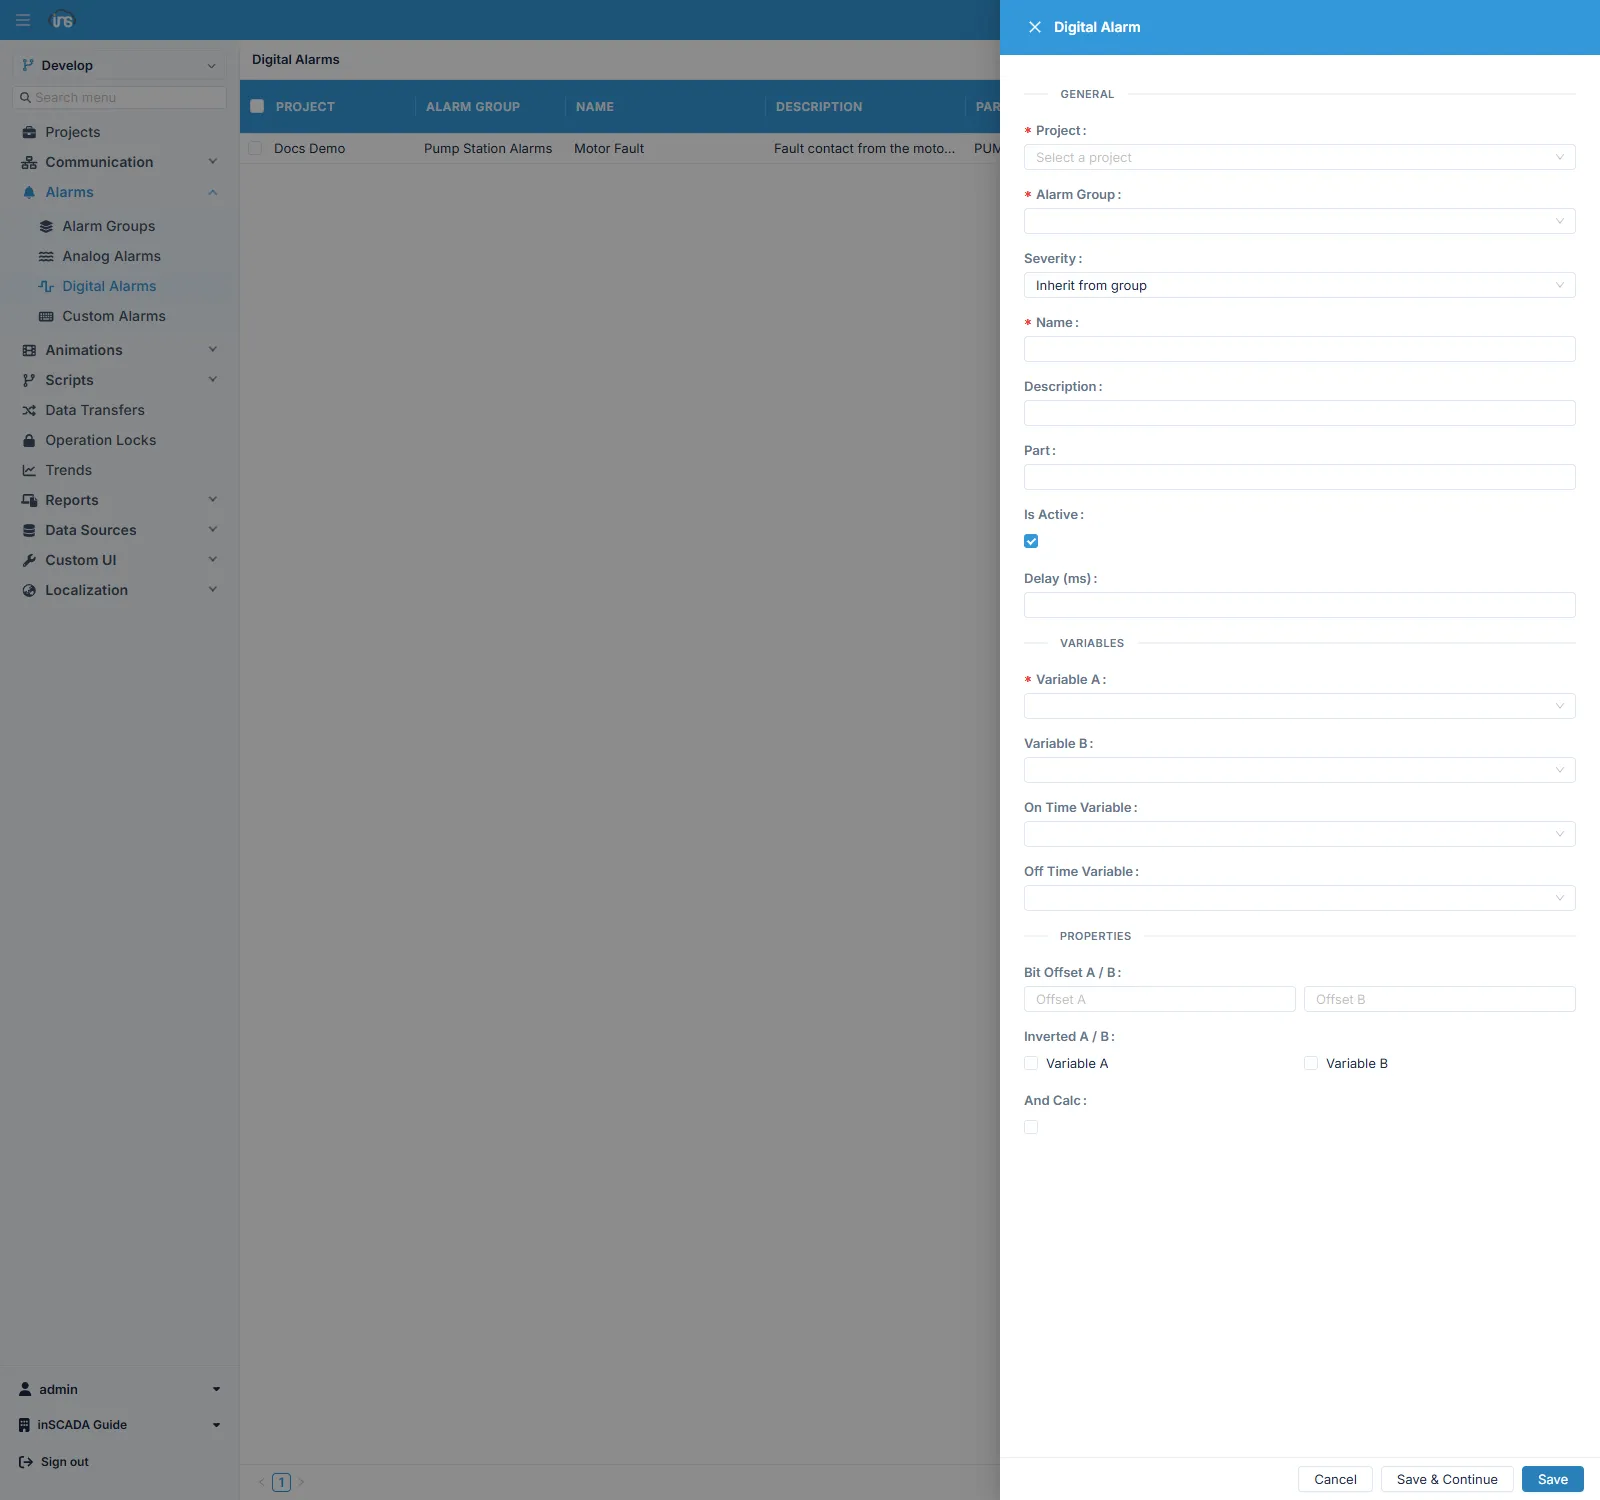
Tipe Özgü Alanlar
Section titled “Tipe Özgü Alanlar”| Alan | Açıklama |
|---|---|
| variableAId | Birinci değişken — zorunlu |
| variableBId | İkinci değişken — opsiyonel |
| variableAInverted | A yerine NOT(A) değerlendirilir |
| variableBInverted | B yerine NOT(B) değerlendirilir |
| andCalc | İki değişken varken true → A AND B, false → A OR B |
| variableABitOffset | A bir tamsayıysa izlenecek bit (0-63) |
| variableBBitOffset | B bir tamsayıysa izlenecek bit (0-63) |
Ters mantıklı sinyaller
Section titled “Ters mantıklı sinyaller”Bazı sinyaller “sağlıklı” durumu true ile bildirir — bir hazır sinyali ya da çalışma geri bildirimi gibi. Böyle bir sinyal doğrudan kullanıldığında alarm, sistem normalken sürekli açık kalır.
Çözüm için script yazmaya veya ters değeri başka bir değişkene aktarmaya gerek yoktur: variableAInverted alanı işaretlenir, koşul NOT(A) olarak değerlendirilir.
İki değişkenli koşullar
Section titled “İki değişkenli koşullar”İkinci değişken verildiğinde andCalc iki değişkenin nasıl birleştirileceğini belirler.
| Amaç | Kurulum |
|---|---|
| İki arıza sinyalinden herhangi biri | A = arıza 1, B = arıza 2, andCalc = false (OR) |
| Pompa çalışıyor ama basınç yok | A = çalışma sinyali, B = basınç düşük, andCalc = true (AND) |
| Komut verildi ama geri bildirim gelmedi | A = komut, B = geri bildirim + variableBInverted, andCalc = true |
Son satır, dijital alarmın en yaygın kullanımlarından biridir: ekipmana çalışma komutu gitmiş ama geri bildirim gelmemişse bir sorun vardır. Bu koşul, terslemeyle birlikte tek bir dijital alarm olarak kurulabilir — özel alarm yazmaya gerek kalmaz.
Tamsayı içindeki tek bit
Section titled “Tamsayı içindeki tek bit”Sahadan gelen durum bilgisi çoğu zaman tek tek boolean’lar yerine bir status word içinde paketlenmiş gelir. variableABitOffset ile o word’ün belirli bir biti izlenir; değişkeni bit bit ayrıştırmak için ayrıca değişken tanımlamaya gerek kalmaz.
Bit numarası 0’dan başlar ve 63’e kadar gider.
Titreşen kontaklar
Section titled “Titreşen kontaklar”Mekanik kontaklar anahtarlama anında birkaç kez açılıp kapanabilir. Her sıçrama ayrı bir alarm kaydı üretmesin diye delay alanı kullanılır: koşul belirtilen süre boyunca sürmeden alarm tetiklenmez.
Tipik kullanım
Section titled “Tipik kullanım”Sahadan gelen kontak ve durum sinyalleri bu tipe girer: motor arıza sinyali, acil stop butonu, kapı/kapak açık kontağı, pompa çalışıyor geri bildirimi, faz sırası hatası.
Koşul iki değişkeni aşıyorsa ya da bir hesaplamaya dayanıyorsa Özel Alarm kullanılır.
İlgili
Section titled “İlgili”- Alarm Grupları — kontrol periyodu, severity, renkler ve tetik script’leri
- Analog Alarmlar · Özel Alarmlar